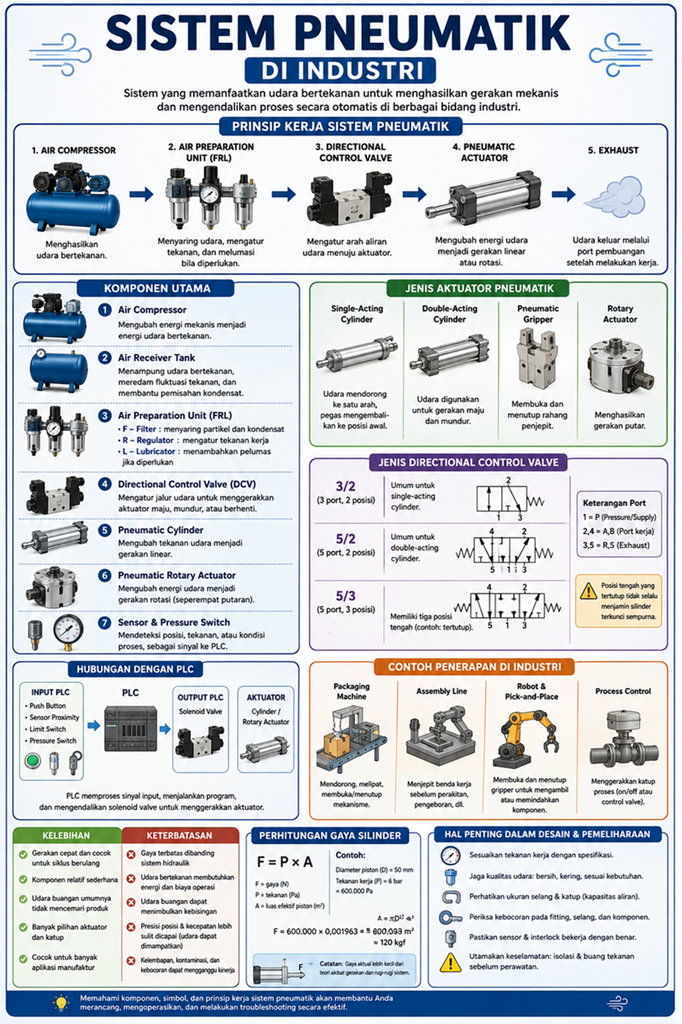
Sistem pneumatik merupakan salah satu teknologi penting dalam otomasi industri. Sistem ini memanfaatkan udara bertekanan (compressed air) untuk menghasilkan gerakan mekanis, mengoperasikan aktuator, serta mendukung proses produksi otomatis.
Penerapan sistem pneumatik dapat ditemukan pada mesin pengemasan, lini perakitan, robot industri, mesin pemindah material, hingga sistem penggerak katup proses. Karena komponennya relatif sederhana dan mampu menghasilkan gerakan cepat, pneumatik menjadi pilihan untuk berbagai aplikasi manufaktur.
Untuk memahami sistem pneumatik secara menyeluruh, engineer dan teknisi perlu mengetahui prinsip kerja, komponen utama, jenis aktuator, directional control valve, integrasi dengan PLC, serta metode perawatan dan troubleshooting.
1. Apa Itu Sistem Pneumatik?
Sistem pneumatik adalah sistem mekanis yang menggunakan udara bertekanan sebagai media untuk mentransfer energi dan menghasilkan gerakan.
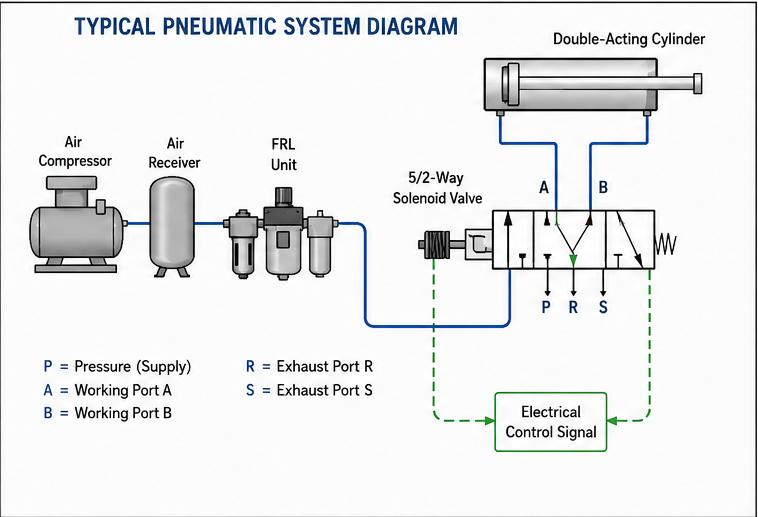
Udara dari atmosfer dikompresi menggunakan kompresor, kemudian disiapkan melalui peralatan pengolahan udara sebelum dialirkan menuju katup pengendali dan aktuator.
Pada sistem otomasi, katup pneumatik dapat dikendalikan secara elektrik menggunakan solenoid yang terhubung dengan output PLC. Dengan demikian, gerakan mekanis dapat dilakukan secara otomatis berdasarkan sensor, urutan program, dan kondisi proses.
Secara umum, sistem pneumatik terdiri dari lima bagian utama:
- Sumber udara bertekanan.
- Peralatan pengolahan dan pengaturan tekanan udara.
- Katup pengendali arah aliran udara.
- Aktuator pneumatik.
- Sistem kontrol dan pembuangan udara.
2. Prinsip Kerja Sistem Pneumatik
Sistem pneumatik bekerja dengan mengubah energi yang digunakan untuk mengompresi udara menjadi energi mekanis pada aktuator.
Urutan prosesnya adalah sebagai berikut.
Pertama, kompresor menghasilkan udara bertekanan. Udara atmosfer dikompresi untuk memenuhi kebutuhan tekanan dan kapasitas aliran sistem.
Kedua, udara disiapkan sebelum digunakan. Udara dialirkan melalui filter, regulator, pengering, atau peralatan pengolahan lain sesuai persyaratan aplikasi.
Ketiga, directional control valve mengatur aliran udara. Katup menentukan jalur udara menuju sisi tertentu pada silinder atau aktuator.
Keempat, aktuator menghasilkan gerakan. Tekanan udara bekerja pada piston atau mekanisme aktuator sehingga menghasilkan gerakan linear maupun rotasi.
Kelima, udara dibuang melalui port exhaust. Udara yang telah melakukan kerja dikeluarkan melalui jalur pembuangan sesuai konfigurasi katup.
Sebagai contoh, pada mesin pengemasan, PLC mengaktifkan solenoid valve ketika sensor mendeteksi keberadaan produk. Katup mengalirkan udara ke silinder pneumatik sehingga silinder mendorong produk ke posisi yang ditentukan.
Setelah sensor posisi mendeteksi bahwa langkah telah selesai, PLC melanjutkan urutan proses sesuai program yang dibuat.
3. Komponen Utama Sistem Pneumatik
3.1 Air Compressor
Air compressor atau kompresor udara berfungsi menghasilkan udara bertekanan. Jenis yang banyak digunakan di industri antara lain kompresor screw dan piston.
Pemilihan kompresor harus mempertimbangkan kebutuhan tekanan, kapasitas aliran, pola konsumsi udara, kualitas udara, dan efisiensi energi.
3.2 Air Receiver Tank
Air receiver tank merupakan tangki penampung udara bertekanan. Komponen ini membantu memenuhi kebutuhan aliran sesaat, meredam fluktuasi tekanan, dan mendukung pemisahan kondensat.
Tangki harus dilengkapi perlindungan tekanan lebih dan menjalani pemeriksaan sesuai persyaratan keselamatan yang berlaku.
3.3 Air Preparation Unit (FRL)
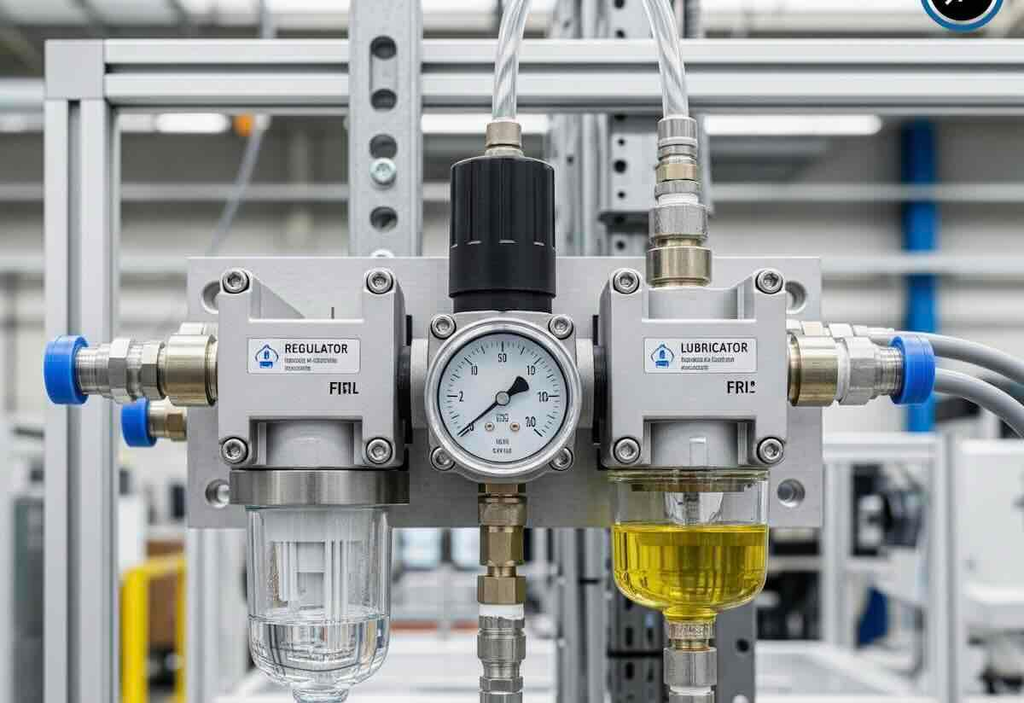
FRL merupakan singkatan dari Filter, Regulator, dan Lubricator.
- Filter: menyaring partikel dan membantu memisahkan kondensat dari udara.
- Regulator: mengatur tekanan kerja sesuai kebutuhan peralatan.
- Lubricator: menambahkan pelumas apabila diperlukan oleh peralatan.
Tidak semua sistem memerlukan lubricator. Pada banyak peralatan modern, pelumasan tambahan justru tidak dianjurkan kecuali ditentukan oleh produsen.
Untuk sistem yang membutuhkan udara kering dan bersih, dapat digunakan air dryer serta filter tambahan sesuai standar kualitas udara yang dibutuhkan.
3.4 Directional Control Valve (DCV)
Directional control valve berfungsi mengatur arah aliran udara menuju aktuator. Katup dapat dioperasikan menggunakan solenoid listrik, pilot pneumatik, tuas manual, atau mekanisme mekanis.
Katup ini menentukan apakah udara dialirkan ke sisi maju, sisi mundur, atau jalur pembuangan aktuator.
3.5 Pneumatic Cylinder
Pneumatic cylinder mengubah energi udara bertekanan menjadi gerakan linear. Aplikasinya meliputi mendorong, menarik, menjepit, mengangkat beban ringan, dan memindahkan benda kerja.
Pemilihan silinder perlu mempertimbangkan diameter piston, panjang langkah (stroke), gaya yang dibutuhkan, kecepatan gerak, serta kondisi pemasangan.
3.6 Pneumatic Rotary Actuator
Rotary actuator menghasilkan gerakan rotasi dari energi udara bertekanan. Komponen ini digunakan pada mekanisme pemutar, meja indeks, gripper tertentu, dan aktuasi katup putar.
3.7 Sensor dan Pressure Switch
Sensor posisi digunakan untuk mengetahui posisi aktuator, sedangkan pressure switch atau sensor tekanan digunakan untuk memantau kondisi tekanan udara.
Informasi ini dapat dikirim ke PLC untuk menentukan langkah berikutnya, mendeteksi gangguan, atau menghentikan proses ketika kondisi operasi tidak terpenuhi.
4. Jenis Aktuator Pneumatik
4.1 Single-Acting Cylinder
Single-acting cylinder menggunakan udara bertekanan untuk menghasilkan gerakan ke satu arah. Gerakan kembali biasanya menggunakan pegas atau gaya eksternal.
Jenis ini cocok untuk aplikasi sederhana yang hanya membutuhkan satu arah gerakan bertenaga.
4.2 Double-Acting Cylinder
Double-acting cylinder menggunakan udara bertekanan untuk menghasilkan gerakan maju dan mundur.
Jenis ini banyak digunakan pada mesin industri karena kedua langkah gerak dapat dikendalikan melalui pengaturan aliran udara.
4.3 Pneumatic Gripper
Pneumatic gripper digunakan untuk membuka dan menutup rahang penjepit. Peralatan ini banyak ditemukan pada robot pick-and-place, mesin perakitan, dan sistem pemindahan komponen.
4.4 Rotary Actuator
Rotary actuator digunakan ketika suatu mekanisme perlu berputar pada sudut tertentu atau melakukan gerakan rotasi berulang.
Pemilihan tipe aktuator harus disesuaikan dengan gaya, torsi, rentang gerakan, kecepatan, dan kebutuhan presisi.
5. Memahami Kode Directional Control Valve
Directional control valve umumnya memiliki kode seperti 3/2, 5/2, dan 5/3.
Angka pertama menunjukkan jumlah port, sedangkan angka kedua menunjukkan jumlah posisi katup.
Katup 3/2
Katup 3/2 memiliki tiga port dan dua posisi. Katup ini sering digunakan untuk mengendalikan single-acting cylinder.
Port umumnya meliputi:
- Port 1 (P): suplai tekanan.
- Port 2 (A): keluaran menuju aktuator.
- Port 3 (R): pembuangan udara.
Katup 5/2
Katup 5/2 memiliki lima port dan dua posisi. Katup ini banyak digunakan untuk mengendalikan double-acting cylinder.
Port umumnya terdiri dari satu port suplai, dua port kerja, dan dua port pembuangan.
Katup 5/3
Katup 5/3 memiliki lima port dan tiga posisi. Posisi tengah dapat dirancang tertutup, membuang udara, atau memiliki konfigurasi lain sesuai tipe katup.
Penting untuk memeriksa simbol pneumatik dan lembar data produsen karena konfigurasi posisi tengah memengaruhi perilaku aktuator.
Posisi tengah tertutup juga tidak menjamin silinder terkunci sempurna. Kebocoran internal dan gaya eksternal tetap dapat menyebabkan gerakan.
6. Integrasi Sistem Pneumatik dengan PLC
Integrasi pneumatik dan PLC memungkinkan gerakan mekanis dikendalikan berdasarkan logika otomatis.
Komponen sistem kontrol biasanya meliputi:
- Input PLC: push button, sensor proximity, limit switch, dan pressure switch.
- Program PLC: mengatur urutan operasi, interlock, timer, serta kondisi alarm.
- Output PLC: mengendalikan solenoid valve melalui rangkaian yang sesuai.
- Aktuator: melakukan gerakan sesuai perintah katup.
- Sensor umpan balik: memberikan informasi posisi dan kondisi proses.
Sebagai contoh, pada sistem silinder maju-mundur, urutan operasinya dapat dirancang sebagai berikut:
- Operator menekan tombol START dan seluruh interlock terpenuhi.
- PLC mengaktifkan solenoid untuk menggerakkan silinder maju.
- Sensor posisi maju memberikan sinyal ketika silinder mencapai posisi yang ditentukan.
- PLC memulai langkah berikutnya setelah persyaratan proses terpenuhi.
- Solenoid mundur diaktifkan sesuai desain katup dan rangkaian kontrol.
- Sensor posisi mundur mengonfirmasi bahwa silinder telah kembali.
Pada katup 5/2 dengan dua solenoid, program harus mencegah kedua solenoid aktif bersamaan kecuali perangkat memang dirancang untuk kondisi tersebut. Logika juga perlu mempertimbangkan kehilangan daya, kehilangan suplai udara, timeout, dan kondisi gangguan sensor.
7. Contoh Penerapan Pneumatik di Industri
Mesin Pengemasan
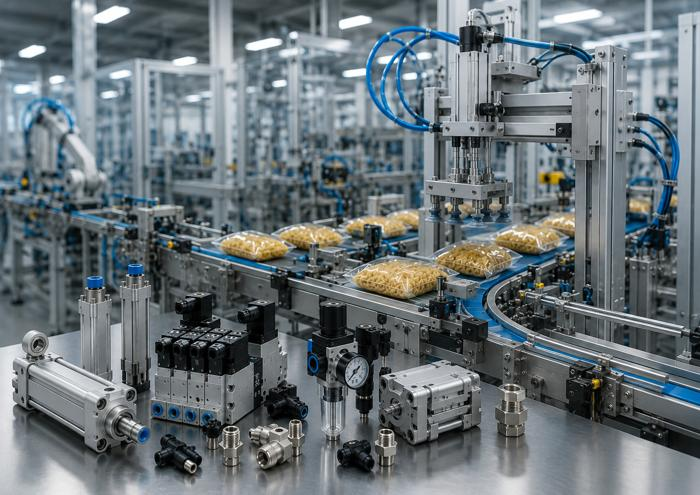
Silinder pneumatik digunakan untuk mendorong produk, membuka dan menutup mekanisme, serta menjalankan gerakan berulang pada mesin pengemasan.
Lini Perakitan
Pneumatik digunakan untuk menjepit benda kerja sebelum proses perakitan, pengeboran, pengujian, atau pemeriksaan kualitas.
Robot Pick-and-Place
Pneumatic gripper memungkinkan robot mengambil, memindahkan, dan melepaskan komponen. Sistem ini banyak digunakan pada lini produksi dengan siklus berulang.
Sistem Katup Proses
Aktuator pneumatik dapat digunakan untuk mengoperasikan katup proses pada berbagai fasilitas industri. Pemilihan aktuator dan konfigurasi fail-safe harus mempertimbangkan fungsi proses serta analisis keselamatan.
8. Kelebihan dan Keterbatasan Sistem Pneumatik
Kelebihan sistem pneumatik antara lain:
- Mampu menghasilkan gerakan cepat untuk siklus berulang.
- Komponen relatif sederhana dan mudah dipelihara.
- Cocok untuk berbagai aplikasi manufaktur.
- Tersedia dalam banyak pilihan aktuator dan katup.
- Tidak menggunakan oli hidraulik sebagai media utama transmisi energi.
Namun, sistem pneumatik juga memiliki keterbatasan:
- Gaya yang tersedia umumnya lebih kecil dibanding sistem hidraulik bertekanan tinggi.
- Produksi udara bertekanan membutuhkan energi.
- Kebocoran dapat meningkatkan konsumsi energi.
- Udara yang dapat dimampatkan menyulitkan pengendalian posisi yang sangat presisi.
- Udara buangan dapat menimbulkan kebisingan.
- Kelembapan dan kontaminasi dapat mengganggu kinerja komponen.
Untuk aplikasi yang membutuhkan posisi sangat presisi, pengendalian pneumatik dapat dilengkapi sensor posisi dan pengendali khusus. Namun, servo elektrik mungkin lebih sesuai untuk kebutuhan gerakan presisi tinggi.
9. Cara Menghitung Gaya Silinder Pneumatik
Gaya teoritis silinder pneumatik dapat dihitung menggunakan persamaan:
F = P × A
Keterangan:
- F adalah gaya dalam newton (N).
- P adalah tekanan diferensial dalam pascal (Pa).
- A adalah luas efektif piston dalam meter persegi (m²).
Luas piston dihitung menggunakan persamaan:
A = π × D² / 4
Sebagai contoh, silinder memiliki diameter piston 50 mm dan tekanan kerja 6 bar.
Konversi satuan:
- Diameter piston = 0,05 m.
- Tekanan = 600.000 Pa.
- Luas piston ≈ 0,001963 m².
Dengan demikian:
F = 600.000 × 0,001963
Gaya teoritisnya sekitar 1.178 N, atau sekitar 120 kgf.
Perhitungan tersebut berlaku sebagai pendekatan gaya teoritis saat langkah maju. Gaya aktual lebih rendah karena gesekan, rugi tekanan, dan kondisi operasi. Pada langkah mundur, luas efektif piston lebih kecil karena adanya batang piston.
Perhitungan gaya harus dilanjutkan dengan pemeriksaan beban, faktor keselamatan, kecepatan, dan kondisi pemasangan sebelum silinder dipilih.
10. Pemeliharaan dan Troubleshooting Sistem Pneumatik
Pemeliharaan yang tepat membantu menjaga keandalan sistem dan mengurangi konsumsi udara bertekanan.
Beberapa hal yang perlu diperiksa secara berkala meliputi:
- Tekanan udara: pastikan tekanan suplai dan regulator sesuai spesifikasi.
- Kualitas udara: periksa filter, pengering udara, dan kondensat.
- Kebocoran: periksa sambungan, fitting, selang, seal, dan katup.
- Kecepatan aktuator: periksa kapasitas aliran, pengatur aliran, dan beban mekanis.
- Solenoid valve: periksa suplai listrik, koil, konektor, dan respons katup.
- Sensor: pastikan sensor posisi dan pressure switch bekerja dengan benar.
- Program PLC: periksa interlock, urutan operasi, timeout, dan status alarm.
Sebelum melakukan perawatan, sumber energi harus diisolasi dan tekanan tersimpan dilepaskan sesuai prosedur. Beban atau aktuator yang berpotensi bergerak harus diamankan secara mekanis apabila diperlukan.
Kesimpulan
Sistem pneumatik merupakan teknologi penting dalam otomasi industri karena mampu menghasilkan gerakan mekanis yang cepat dan mendukung proses produksi otomatis.
Pemahaman mengenai kompresor, pengolahan udara, directional control valve, aktuator, sensor, serta integrasi PLC merupakan dasar untuk merancang, mengoperasikan, dan melakukan troubleshooting sistem pneumatik.
Dengan pemilihan komponen yang tepat, kualitas udara yang terjaga, serta pemeliharaan yang terencana, sistem pneumatik dapat bekerja secara lebih efisien, andal, dan aman.