Pendahuluan
PID Controller merupakan salah satu metode pengendalian otomatis yang paling banyak digunakan dalam dunia otomasi industri. Teknologi ini digunakan untuk menjaga variabel proses agar tetap mendekati nilai yang diinginkan, seperti temperatur, tekanan, aliran fluida, level cairan, dan kecepatan motor.
PID banyak diterapkan pada sistem PLC (Programmable Logic Controller), DCS (Distributed Control System), sistem pengendalian mesin, pembangkit listrik, industri minyak dan gas, serta berbagai proses manufaktur.
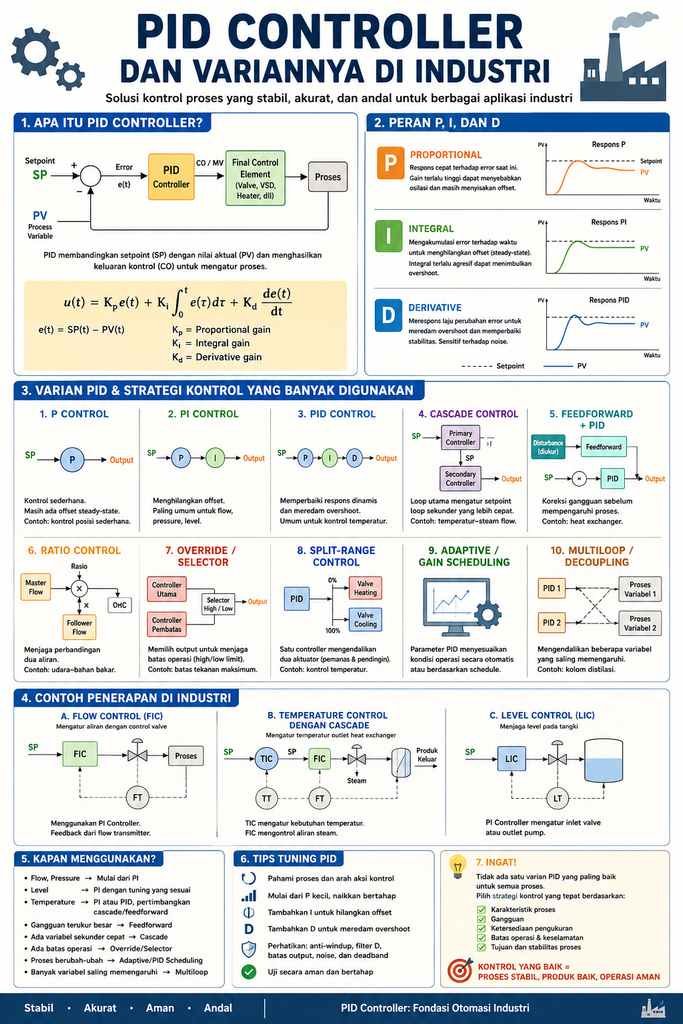
Namun, penerapan PID di industri tidak terbatas pada satu jenis kontroler. Terdapat beberapa bentuk dasar, yaitu P, PI, dan PID, serta berbagai strategi kontrol seperti Cascade Control, Feedforward Control, Ratio Control, Override Control, dan Split-Range Control.
Pemilihan strategi yang tepat sangat penting untuk memperoleh sistem pengendalian yang stabil, responsif, akurat, dan sesuai dengan karakteristik proses.
1. Pengertian PID Controller
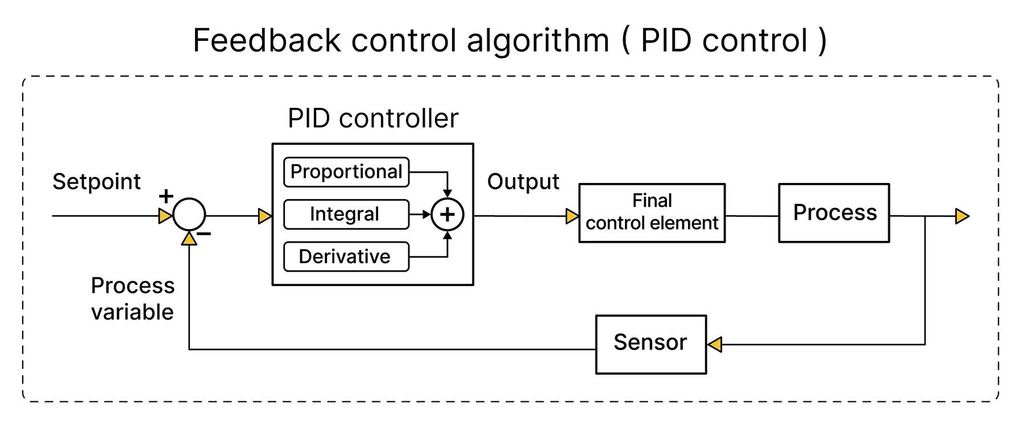
PID Controller adalah kontroler closed-loop yang membandingkan nilai aktual suatu variabel proses dengan nilai target atau setpoint, kemudian menghasilkan sinyal keluaran untuk mengoreksi perbedaan tersebut.
Dalam sistem kontrol, terdapat tiga variabel utama:
- Setpoint (SP): nilai target yang ingin dicapai.
- Process Variable (PV): nilai aktual yang dibaca oleh sensor atau transmitter.
- Controller Output (CO): sinyal keluaran kontroler yang digunakan untuk mengatur elemen pengendali akhir.
Selisih antara setpoint dan process variable disebut error.
PID menggunakan error tersebut untuk menentukan besarnya aksi pengendalian.
Sebagai contoh, sebuah sistem pemanas memiliki setpoint temperatur 80°C, sedangkan sensor membaca 70°C. Kontroler akan menghasilkan aksi pengendalian untuk meningkatkan pemanasan hingga temperatur mendekati target.
Output kontroler dapat digunakan untuk mengatur bukaan control valve steam, daya heater, atau kecepatan pompa, bergantung pada desain sistem.
2. Memahami komponen P, I, dan D
PID merupakan singkatan dari Proportional, Integral, dan Derivative. Ketiganya memiliki karakteristik respons yang berbeda.
A. Proportional (P)
Aksi proportional menghasilkan keluaran yang sebanding dengan error saat ini.
Jika error semakin besar, perubahan output kontroler juga semakin besar sesuai nilai proportional gain.
Fungsi utamanya adalah memberikan respons langsung terhadap penyimpangan proses. Namun, kontrol P saja dapat menyisakan offset atau error steady-state pada banyak aplikasi.
Contoh penerapan meliputi pengaturan sederhana yang masih dapat menerima selisih kecil antara setpoint dan nilai aktual.
B. Integral (I)
Aksi integral mengakumulasi error terhadap waktu. Tujuannya adalah menghilangkan offset yang menetap sehingga PV dapat mencapai setpoint dalam kondisi operasi yang sesuai.
Integral banyak digunakan dalam pengendalian aliran, tekanan, dan level.
Namun, pengaturan integral yang terlalu agresif dapat menyebabkan overshoot dan osilasi. Ketika output mencapai batas maksimum atau minimum, fitur anti-windup diperlukan untuk mencegah akumulasi integral berlebihan.
C. Derivative (D)
Aksi derivative merespons laju perubahan error atau, pada implementasi tertentu, laju perubahan process variable.
Fungsi ini dapat membantu meredam overshoot dan memperbaiki respons dinamis pada proses tertentu. Namun, derivative sensitif terhadap noise pengukuran sehingga sering dilengkapi filter.
Dalam banyak implementasi industri, derivative diterapkan pada perubahan PV untuk mengurangi efek derivative kick ketika setpoint berubah secara mendadak.
Persamaan PID dalam bentuk ideal dapat dituliskan sebagai:
Dengan Kp sebagai proportional gain, Ki sebagai integral gain, dan Kd sebagai derivative gain.
Dalam praktik, PI Controller sering dipilih dibandingkan PID lengkap apabila aksi derivative tidak memberikan manfaat yang signifikan.
3. Varian PID dan strategi kontrol yang digunakan di industri
Dalam sistem kontrol industri, pemilihan metode pengendalian ditentukan oleh karakteristik proses, gangguan, serta tingkat kestabilan yang dibutuhkan. Berikut beberapa jenis yang umum dijumpai.
3.1 P Controller
P Controller hanya menggunakan aksi proportional. Kontrol ini relatif sederhana dan dapat digunakan pada aplikasi yang masih dapat menerima offset tertentu.
3.2 PI Controller
PI Controller menggabungkan proportional dan integral. Jenis ini banyak digunakan pada flow control, pressure control, dan level control karena mampu menghilangkan offset steady-state pada kondisi yang sesuai.
3.3 PID Controller
PID Controller menggabungkan ketiga aksi P, I, dan D. Penggunaannya dapat dipertimbangkan pada pengendalian temperatur, furnace, dan proses yang membutuhkan respons dinamis yang lebih baik. Aksi derivative tidak selalu diperlukan karena manfaatnya bergantung pada proses dan kualitas pengukuran.
3.4 Cascade Control

Cascade Control menggunakan dua atau lebih loop kontrol yang saling terhubung. Output kontroler utama menjadi setpoint kontroler sekunder.
Sebagai contoh, Temperature Controller (TIC) mengatur setpoint Flow Controller (FIC). FIC kemudian mengendalikan valve steam berdasarkan pembacaan flow transmitter.
Strategi ini membantu mengoreksi gangguan pada loop sekunder sebelum dampaknya terlalu besar terhadap temperatur proses. Agar efektif, loop sekunder perlu memiliki respons lebih cepat daripada loop utama dan pengukuran yang relevan.
3.5 Feedforward Control
Feedforward Control mengantisipasi gangguan yang dapat diukur sebelum gangguan tersebut sepenuhnya memengaruhi variabel proses. Strategi ini sering dikombinasikan dengan feedback PID agar error yang tersisa tetap dapat dikoreksi.
Contohnya adalah penggunaan perubahan flow produk untuk memperkirakan kebutuhan steam pada heat exchanger. Feedforward dapat membantu memperbaiki respons terhadap perubahan beban, tetapi memerlukan hubungan yang cukup baik antara gangguan dan aksi koreksi.
3.6 Ratio Control
Ratio Control menjaga perbandingan dua aliran sesuai rasio target. Strategi ini digunakan pada proses pencampuran bahan kimia, pencampuran cairan, dan pengaturan rasio udara terhadap bahan bakar.
Misalnya, ketika aliran bahan A berubah, setpoint aliran bahan B dapat disesuaikan agar rasio pencampuran tetap terjaga. Flow Controller pada aliran yang dikendalikan sering menggunakan PI.
3.7 Override atau Selective Control
Override Control menggunakan pemilihan sinyal kontrol untuk mempertahankan batas operasi tertentu. Misalnya, satu kontroler mengatur operasi normal, sedangkan kontroler lain membatasi tekanan maksimum melalui high selector atau low selector sesuai desain.
Strategi ini dapat digunakan untuk mengelola batas kapasitas dan kondisi operasi. Namun, override control tidak otomatis menggantikan interlock atau Safety Instrumented System (SIS) yang diperlukan untuk fungsi keselamatan.
3.8 Split-Range Control
Split-Range Control menggunakan satu output kontroler untuk mengatur dua atau lebih elemen pengendali akhir dengan rentang kerja yang berbeda.
Contohnya adalah pengendalian temperatur menggunakan valve steam untuk pemanasan dan valve cooling water untuk pendinginan. Pemetaan output perlu dirancang agar perpindahan antarkatup tidak menyebabkan deadband atau respons yang tidak diinginkan.
3.9 Adaptive PID dan Gain Scheduling
Pada proses yang karakteristiknya berubah sesuai beban atau kondisi operasi, parameter PID dapat disesuaikan menggunakan Gain Scheduling atau Adaptive PID.
Gain Scheduling memilih parameter berdasarkan rentang operasi yang telah ditentukan. Adaptive PID menyesuaikan parameter secara otomatis berdasarkan estimasi atau perubahan karakteristik proses.
Keduanya memerlukan pengujian dan validasi untuk memastikan kestabilan tetap terjaga.
3.10 Multiloop Control dan Decoupling
Pada proses yang memiliki beberapa variabel saling memengaruhi, beberapa loop PID dapat bekerja secara bersamaan. Jika interaksi antarloop cukup kuat, decoupling dapat digunakan untuk mengurangi pengaruh satu loop terhadap loop lainnya.
Contohnya adalah pengendalian temperatur dan tekanan pada kolom distilasi. Untuk sistem multivariabel yang kompleks, metode seperti Model Predictive Control (MPC) juga dapat dipertimbangkan.
4. Contoh penerapan PID pada sistem industri

A. Flow Control (FIC)
Flow Control digunakan untuk mempertahankan aliran fluida sesuai setpoint. Flow transmitter mengirimkan pengukuran ke controller, kemudian controller mengatur control valve atau kecepatan pompa.
PI Controller sering menjadi pilihan awal untuk aplikasi ini karena dapat merespons perubahan aliran sekaligus menghilangkan offset steady-state.
B. Temperature Control (TIC)
Temperature Control digunakan untuk menjaga temperatur proses pada nilai target, misalnya pada furnace, oven, boiler, atau heat exchanger.
Pada sistem yang mengalami gangguan suplai steam, Cascade Control dapat digunakan dengan TIC sebagai kontroler utama dan FIC sebagai kontroler sekunder. Feedforward juga dapat ditambahkan apabila gangguan yang relevan dapat diukur.
C. Level Control (LIC)
Level Control digunakan untuk mengendalikan level cairan dalam tangki atau bejana proses. Level transmitter memberikan feedback kepada LIC, yang kemudian mengatur valve inlet, valve outlet, atau kecepatan pompa.
Tuning level perlu mempertimbangkan fungsi tangki. Tangki penyangga mungkin memerlukan respons yang lebih lambat agar fluktuasi aliran tidak langsung diteruskan ke proses berikutnya.
D. Pressure Control (PIC)
Pressure Control menjaga tekanan pada pipa, bejana, atau sistem proses. Controller dapat mengatur valve, kompresor, atau perangkat lain yang sesuai dengan rancangan sistem.
PI Controller sering digunakan, tetapi pemilihan algoritma dan arah aksi harus disesuaikan dengan dinamika proses dan karakteristik aktuator.
E. Motor Speed Control
Pada sistem motor, pengaturan kecepatan dapat dilakukan melalui VSD atau drive yang memiliki kontrol kecepatan berbasis feedback. Pada aplikasi servo, pengendalian biasanya menggunakan loop bertingkat untuk arus atau torsi, kecepatan, dan posisi.
Implementasinya berbeda dari PID proses biasa, sehingga parameter dan struktur kontrol harus mengikuti jenis motor serta perangkat penggerak yang digunakan.
5. Perbandingan varian PID dan strategi kontrol
| Metode | Fungsi utama | Contoh aplikasi |
|---|---|---|
| P | Respons proporsional terhadap error | Kontrol sederhana |
| PI | Menghilangkan offset | Flow, pressure, level |
| PID | Memperbaiki respons dinamis | Temperature, furnace |
| Cascade | Koreksi gangguan melalui loop sekunder | TIC–FIC pada heat exchanger |
| Feedforward | Mengantisipasi gangguan terukur | Perubahan beban heat exchanger |
| Ratio | Mempertahankan rasio aliran | Pencampuran bahan |
| Override | Menjaga batas operasi | Pembatas tekanan atau kapasitas |
| Split-Range | Mengatur beberapa aktuator | Pemanasan dan pendinginan |
| Adaptive / Gain Scheduling | Menyesuaikan parameter kontrol | Proses dengan rentang beban berbeda |
| Multiloop / Decoupling | Mengurangi interaksi antarvariabel | Kolom distilasi |
Perlu diperhatikan bahwa P, PI, dan PID adalah bentuk algoritma kontrol, sedangkan Cascade, Feedforward, Ratio, Override, dan Split-Range merupakan strategi pengendalian. Strategi tersebut dapat dikombinasikan sesuai kebutuhan proses.
6. PID pada PLC dan DCS
PID Controller banyak tersedia sebagai instruksi atau function block pada PLC dan DCS.
Pada PLC, engineer dapat menggunakan fungsi PID untuk mengatur temperatur, tekanan, aliran, level, atau variabel proses lainnya. Pada DCS, fungsi PID biasanya menjadi bagian dari sistem kontrol proses yang lebih luas dan dapat diintegrasikan dengan cascade, ratio, selector, serta strategi kontrol lain.
Dokumentasi Siemens menjelaskan penggunaan PID pada konfigurasi cascade, sedangkan dokumentasi Rockwell Automation membahas fungsi PID, mode cascade/ratio, dan feedforward.
Dalam implementasi, beberapa hal penting yang perlu diperhatikan meliputi:
- Sampling time atau periode eksekusi kontroler.
- Skala dan satuan sinyal PV, SP, dan output.
- Arah aksi kontrol (direct atau reverse action).
- Batas minimum dan maksimum output.
- Anti-windup serta perpindahan mode manual dan otomatis.
- Karakteristik valve, pompa, atau aktuator.
- Kualitas pengukuran dan noise sensor.
7. Tuning PID untuk mendapatkan kontrol yang stabil
Tuning adalah proses menentukan parameter kontroler agar respons sesuai kebutuhan proses. Parameter yang terlalu agresif dapat menimbulkan osilasi, sedangkan parameter yang terlalu konservatif dapat membuat respons lambat.
Metode tuning yang dapat dipertimbangkan antara lain:
- Manual tuning: mengubah parameter secara bertahap berdasarkan respons proses.
- Step-test: memberikan perubahan input terkendali untuk mempelajari karakteristik proses.
- Metode berbasis model: menentukan parameter dari model dinamika proses.
- Auto-tuning: menggunakan fungsi tuning yang tersedia pada perangkat kontrol tertentu.
Parameter yang digunakan bergantung pada implementasi. Sebagian controller memakai Kp, Ki, dan Kd, sedangkan yang lain memakai proportional gain, integral time, dan derivative time.
Proses tuning perlu dilakukan secara terkendali, dengan memperhatikan batas operasi dan risiko proses. Pada aplikasi berbahaya, perubahan parameter harus mengikuti prosedur operasi dan manajemen perubahan yang berlaku.
8. Cara memilih strategi PID yang tepat
Pemilihan strategi kontrol sebaiknya dimulai dari tujuan pengendalian, karakteristik dinamika proses, jenis gangguan, dan ketersediaan instrumentasi.
- Untuk flow dan pressure, PI sering menjadi titik awal evaluasi.
- Untuk level, tuning harus mempertimbangkan fungsi tangki dan variasi aliran.
- Untuk temperatur, evaluasi PI atau PID, serta Cascade atau Feedforward bila dibutuhkan.
- Untuk rasio pencampuran, pertimbangkan Ratio Control.
- Untuk batas operasi, pertimbangkan Override Control dan fungsi proteksi yang sesuai.
- Untuk proses dengan interaksi multivariabel, evaluasi Multiloop Control, Decoupling, atau MPC.
Tidak ada satu varian yang terbaik untuk semua aplikasi. Kinerja akhir ditentukan oleh kesesuaian strategi, kualitas pengukuran, tuning, aktuator, dan karakteristik proses.
Kesimpulan
PID Controller merupakan fondasi penting dalam otomasi industri. Pemahaman terhadap aksi P, I, dan D perlu dilengkapi dengan pemahaman mengenai strategi kontrol tingkat lanjut seperti Cascade, Feedforward, Ratio, Override, dan Split-Range.
Dengan memilih strategi yang tepat dan melakukan tuning secara sistematis, engineer dapat meningkatkan kestabilan, akurasi, dan keandalan sistem kontrol pada PLC, DCS, maupun perangkat pengendali lainnya.
Bagi engineer instrumentasi dan praktisi otomasi industri, kemampuan memahami dan menerapkan strategi kontrol merupakan kompetensi penting dalam merancang, mengoperasikan, serta memelihara proses industri.