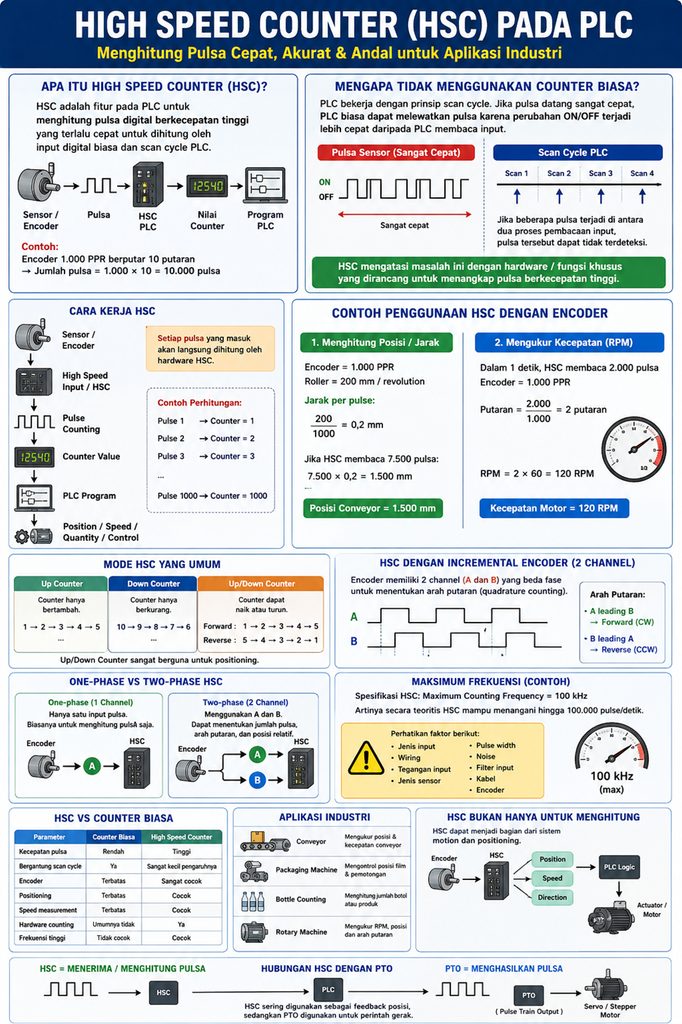
High Speed Counter (HSC) merupakan salah satu fitur penting pada PLC yang digunakan untuk menghitung pulsa digital berkecepatan tinggi. Fitur ini banyak digunakan pada sistem otomasi industri yang membutuhkan pembacaan encoder, kecepatan, posisi, jumlah produk, maupun pergerakan mesin secara cepat dan akurat.
Berbeda dengan counter biasa yang pembacaannya sangat dipengaruhi oleh siklus scan PLC, HSC dirancang khusus untuk menangani sinyal pulsa berfrekuensi tinggi.

Apa Itu High Speed Counter pada PLC?
High Speed Counter (HSC) adalah fungsi pada PLC yang digunakan untuk menghitung pulsa digital dengan frekuensi tinggi.
Pulsa tersebut dapat berasal dari berbagai perangkat, seperti:
- Incremental encoder
- Proximity sensor
- Photoelectric sensor
- Flowmeter dengan pulse output
- Rotary encoder
- Pulse generator
- Peralatan pengukuran kecepatan
Secara sederhana, sistemnya dapat digambarkan sebagai berikut:
Sensor/Encoder → Pulsa → HSC → Nilai Counter → Program PLC
Sebagai contoh, sebuah encoder menghasilkan 1.000 pulse per revolution (PPR). Jika encoder berputar sebanyak 10 kali, maka jumlah pulsa yang dihasilkan adalah:
1.000 × 10 = 10.000 pulsa
HSC akan menghitung pulsa tersebut dan menyediakan nilai counter yang dapat digunakan oleh program PLC.
Pada beberapa PLC, HSC juga dapat digunakan untuk membaca frekuensi atau mengolah sinyal encoder dalam mode tertentu. Siemens, misalnya, menyediakan beberapa mode HSC seperti single-phase, two-phase, dan A/B quadrature.
Mengapa Menggunakan HSC?
PLC bekerja dengan prinsip scan cycle. Secara sederhana PLC melakukan:
Baca input → Eksekusi program → Update output → Scan berikutnya
Masalah muncul ketika sensor menghasilkan pulsa yang sangat cepat.
Misalnya:
Pulsa sensor:

ON  OFF  ON  OFF  ON  OFF  ON  OFF
│ │  │ │  │ │  │ │  │ │  │ │  │ │
└──────── sangat cepat ──────────┘
Jika pulsa berubah lebih cepat daripada kemampuan sistem input biasa untuk menangkap perubahan tersebut, sebagian pulsa dapat tidak terbaca.
HSC menggunakan mekanisme khusus untuk menangani pulsa berkecepatan tinggi sehingga proses counting tidak harus bergantung sepenuhnya pada scan program PLC. Dokumentasi Siemens menjelaskan bahwa high-speed counter dapat melakukan counting dengan dampak yang relatif kecil terhadap keseluruhan waktu scan PLC.
Cara Kerja High Speed Counter
Secara sederhana prosesnya adalah:
Encoder / Sensor
       │
       ▼
High Speed Input
       │
       ▼
     HSC
       │
       ▼
Counter Value
       │
       ▼
   PLC Program
       │
       ├── Position
       ├── Speed
       ├── Quantity
       └── Control
Setiap pulsa yang diterima akan menyebabkan nilai counter berubah.
Contohnya:
Pulsa 1    → Counter = 1
Pulsa 2    → Counter = 2
Pulsa 3    → Counter = 3
Pulsa 4    → Counter = 4
...
Pulsa 1000 → Counter = 1000
Nilai tersebut kemudian dapat digunakan PLC untuk melakukan proses kontrol.
HSC untuk Incremental Encoder
Salah satu aplikasi HSC yang paling umum adalah membaca incremental encoder.
Incremental encoder biasanya memiliki channel seperti:
- Channel A
- Channel B
- Channel Z atau index
Channel A dan B memiliki perbedaan fase sehingga PLC dapat menentukan arah putaran.

6
Contohnya:
A: ┌───┐   ┌───┐   ┌───┐
   │   │   │   │   │   │
───┘   └───┘   └───┘   └──

B:   ┌───┐   ┌───┐   ┌───┐
     │   │   │   │   │   │
─────┘   └───┘   └───┘   └──
Hubungan fase A dan B dapat digunakan untuk menentukan apakah encoder bergerak forward atau reverse.
Beberapa HSC mendukung quadrature counting X1, X2, atau X4, tergantung hardware dan konfigurasinya.
Mode Counting pada HSC
HSC dapat memiliki beberapa mode operasi.
1. Up Counter
Counter hanya bertambah.
1 → 2 → 3 → 4 → 5 → 6Cocok untuk:
- Menghitung produk
- Menghitung pulsa sensor
- Quantity counting
2. Down Counter
Counter hanya berkurang.
10 → 9 → 8 → 7 → 6 → 53. Up/Down Counter
Counter dapat bertambah maupun berkurang.
Forward:

1 → 2 → 3 → 4 → 5

Reverse:

5 → 4 → 3 → 2 → 1
Mode ini sangat berguna untuk aplikasi positioning.
4. A/B Quadrature Counter
Mode ini menggunakan dua sinyal encoder:
Channel A + Channel B
Perbedaan fase kedua sinyal digunakan untuk menentukan:
- Jumlah pulsa
- Arah gerakan
- Posisi relatif
Dokumentasi Siemens mencantumkan A/B-phase quadrature sebagai salah satu tipe HSC, sementara modul Rockwell tertentu juga menyediakan mode quadrature X1, X2, dan X4.
Contoh Perhitungan Posisi Menggunakan HSC
Misalnya sebuah conveyor menggunakan encoder dengan spesifikasi:
- Encoder = 1.000 PPR
- Roller = 200 mm/revolution
Maka jarak yang direpresentasikan oleh satu pulsa adalah:
Jika HSC membaca:
7.500 pulsa
maka posisi conveyor:
Jadi posisi conveyor adalah:
1.500 mm
Konsep seperti ini dapat digunakan untuk:
- Conveyor positioning
- Cutting machine
- Packaging machine
- Printing machine
- Material handling
- Mesin winding
HSC untuk Mengukur Kecepatan
Selain posisi, HSC dapat digunakan untuk mengukur frekuensi pulsa dan kemudian mengubahnya menjadi kecepatan.
Misalnya:
- Encoder = 1.000 PPR
- Pulsa yang terbaca = 2.000 pulsa
- Waktu pengukuran = 1 detik
Maka:
Dalam satu menit:
Jadi kecepatan putaran adalah:
120 RPM
Beberapa PLC memiliki fungsi pengukuran frekuensi pada HSC. Pada S7-1200, misalnya, periode pengukuran dapat dikonfigurasi dan nilai frekuensi dilaporkan dalam Hertz (pulse/second).
One-Phase dan Two-Phase HSC
Secara umum HSC dapat dikonfigurasi dalam beberapa jenis input.
One-Phase
Hanya menggunakan satu sinyal pulsa.
Encoder
   │
   │ A
   ▼
  HSC
Digunakan ketika hanya diperlukan penghitungan pulsa.
Two-Phase
Menggunakan dua sinyal.
Encoder
 ┌────┴────┐
 A         B
 │         │
 ▼         ▼
        HSC
Dengan dua channel, PLC dapat memperoleh informasi tambahan seperti arah putaran.
Beberapa HSC juga menyediakan konfigurasi clock + direction, yaitu satu input sebagai pulsa dan input lainnya sebagai penentu arah.
Seberapa Cepat HSC?
Kemampuan HSC sangat bergantung pada tipe PLC atau modul HSC.
Tidak semua PLC mempunyai kemampuan counting yang sama.
Sebagai contoh, dokumentasi Rockwell untuk salah satu modul high-speed counter mencantumkan kemampuan hingga 250 kHz untuk quad encoder pada kondisi dan spesifikasi tertentu.
Karena itu, ketika memilih HSC perlu diperhatikan:
- Maximum counting frequency
- Minimum pulse width
- Jenis input
- Tegangan input
- Jenis encoder
- Input filter
- Wiring
- Noise
- Panjang kabel
- Metode single-ended atau differential
Jangan hanya melihat angka frekuensi maksimum pada datasheet. Encoder dan HSC harus kompatibel secara elektrik dan secara timing.
Dokumentasi Siemens juga menekankan pentingnya konfigurasi filter input karena filter yang terlalu besar dapat membatasi kemampuan membaca pulsa berfrekuensi tinggi.
HSC vs Counter Biasa
| Parameter | Counter Biasa | High Speed Counter |
|---|---|---|
| Pulsa berkecepatan tinggi | Terbatas | Cocok |
| Pengaruh scan cycle | Lebih besar | Lebih kecil |
| Encoder | Terbatas | Sangat cocok |
| Positioning | Terbatas | Cocok |
| Pengukuran speed | Terbatas | Cocok |
| Quadrature encoder | Tergantung PLC | Umumnya tersedia |
| Frekuensi tinggi | Tidak ideal | Dirancang untuk itu |
Namun, HSC bukan berarti selalu lebih cepat tanpa batas. Batas aktual tetap ditentukan oleh hardware PLC/HSC, input circuit, filter, sensor, dan karakteristik pulsa.
Aplikasi High Speed Counter di Industri
HSC banyak digunakan pada berbagai sistem otomasi.
1. Conveyor
Encoder dipasang pada roller conveyor untuk mengetahui:
- Posisi
- Kecepatan
- Jarak perpindahan
2. Packaging Machine
HSC dapat digunakan untuk mengetahui posisi film atau material sehingga proses cutting dapat dilakukan pada posisi yang tepat.
3. Bottle Counting
Sensor menghasilkan pulsa setiap kali botol melewati titik tertentu.
Botol
 ↓
Sensor
 ↓
Pulsa
 ↓
HSC
 ↓
Counter
 ↓
Jumlah Produk
4. Rotary Machine
Encoder memberikan feedback kepada PLC untuk mengetahui:
- RPM
- Posisi
- Arah putaran
5. Positioning System
HSC dapat digunakan sebagai feedback posisi pada sistem yang menggunakan motor, servo atau mekanisme bergerak lainnya.
Hubungan HSC dengan PTO
HSC dan PTO (Pulse Train Output) sering digunakan bersama, tetapi memiliki fungsi yang berbeda.
HSC = menerima/menghitung pulsa
PTO = menghasilkan pulsa
Contohnya:
Encoder
   │
   │ Feedback pulse
   ▼
 HSC
   │
   ▼
 PLC
   │
   │ Command pulse
   ▼
 PTO
   │
   ▼
Servo / Stepper
Dengan konfigurasi tersebut:
- Encoder memberikan feedback posisi melalui HSC.
- PLC memproses informasi tersebut.
- PTO menghasilkan pulsa perintah ke motor/drive.
Konsep ini banyak digunakan pada aplikasi motion control dan positioning.
Hal yang Perlu Diperhatikan Saat Menggunakan HSC
Sebelum mengimplementasikan HSC, beberapa hal penting perlu diperiksa.
1. Periksa kemampuan PLC
Pastikan CPU atau modul PLC memiliki HSC.
2. Periksa maximum frequency
Pastikan frekuensi pulsa encoder tidak melebihi kemampuan HSC.
3. Periksa input filter
Filter yang terlalu lambat dapat menyebabkan pulsa cepat tidak terbaca dengan benar.
4. Periksa tipe sinyal
Pastikan HSC kompatibel dengan output encoder:
- PNP
- NPN
- Push-pull
- Line driver
- Differential
5. Perhatikan wiring
Untuk aplikasi berkecepatan tinggi, kualitas wiring dan noise menjadi sangat penting.
6. Perhatikan PPR encoder
Semakin tinggi PPR, semakin tinggi pula frekuensi pulsa yang harus ditangani PLC.
Secara sederhana:
Contoh:
Encoder:
2.000 PPR
Kecepatan:
3.000 RPM
Maka:
Artinya dibutuhkan kemampuan sekitar:
100 kHz
hanya untuk satu channel pulsa pada kondisi tersebut. Perhitungan aktual untuk quadrature perlu mempertimbangkan mode counting dan edge yang dihitung.
Kesimpulan
High Speed Counter (HSC) merupakan fitur penting pada PLC untuk aplikasi yang membutuhkan pembacaan pulsa berkecepatan tinggi.
HSC dapat digunakan untuk:
- Menghitung pulsa
- Membaca encoder
- Mengukur posisi
- Mengukur jarak
- Mengukur kecepatan/RPM
- Menentukan arah putaran
- Product counting
- Positioning
- Motion control
Hal yang paling penting untuk dipahami adalah:
Counter biasa digunakan untuk counting umum, sedangkan HSC dirancang untuk menangani pulsa berkecepatan tinggi dengan mekanisme hardware/fungsi khusus.
Dalam aplikasi industri, HSC sangat erat hubungannya dengan incremental encoder, positioning, servo, stepper, conveyor, packaging machine, dan motion control.