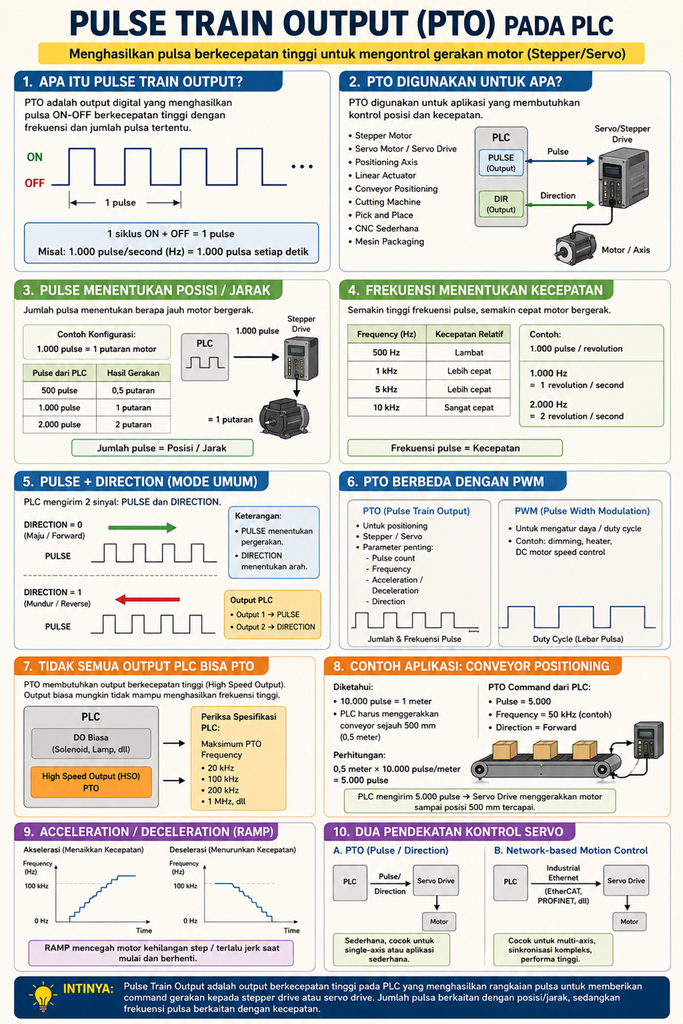
Pulse Train Output (PTO) merupakan salah satu fungsi penting pada PLC yang digunakan untuk menghasilkan pulsa digital berkecepatan tinggi. Pulsa tersebut dapat digunakan untuk mengendalikan stepper drive maupun servo drive, khususnya pada aplikasi yang membutuhkan pengaturan posisi dan kecepatan.
Pada sistem otomasi industri, PTO banyak digunakan pada mesin positioning, conveyor, packaging, cutting machine, pick and place, serta berbagai aplikasi motion control sederhana.

Apa Itu Pulse Train Output pada PLC?
Pulse Train Output adalah output digital PLC yang menghasilkan rangkaian pulsa ON-OFF dengan frekuensi tertentu.
Secara sederhana, bentuk sinyal PTO dapat digambarkan sebagai berikut:
      1 Pulse
   <---------->

   ┌───┐     ┌───┐     ┌───┐
   │   │     │   │     │   │
───┘   └─────┘   └─────┘   └─────
Setiap pulsa dikirimkan dari PLC menuju input pulse pada drive.
Pada dokumentasi Siemens, PTO dijelaskan sebagai antarmuka sederhana antara controller dan drive. Frekuensi pulsa merepresentasikan kecepatan, sedangkan jumlah pulsa yang dikeluarkan merepresentasikan jarak yang ditempuh. Sinyal direction menentukan arah gerakan.
Dengan demikian, tiga parameter utama PTO adalah:
- Pulse count → jumlah pulsa
- Pulse frequency → frekuensi pulsa
- Direction → arah gerakan
Bagaimana Cara Kerja PTO?
Konfigurasi sederhana sistem PTO dapat digambarkan seperti berikut:
┌──────────────┐
│     PLC      │
│              │
│ PTO / PULSE ─┼──────────────┐
│              │              │
│ DIRECTION ───┼──────────┐   │
└──────────────┘          │   │
                          ▼   ▼
                     ┌─────────────┐
                     │ Servo/      │
                     │ Stepper     │
                     │ Drive       │
                     └──────┬──────┘
                            │
                            ▼
                          Motor
PLC menghasilkan pulsa melalui high-speed output. Drive kemudian menerima pulsa tersebut sebagai command untuk menggerakkan motor.
Pada banyak sistem, terdapat dua sinyal utama:
PULSE
Menentukan perintah gerakan berdasarkan jumlah dan frekuensi pulsa.
DIRECTION
Menentukan arah gerakan.
Antarmuka ini sering disebut Pulse/Direction interface. Siemens juga menggunakan istilah tersebut dalam dokumentasi PTO.
1. Jumlah Pulse Menentukan Posisi atau Jarak
Salah satu konsep paling penting dalam PTO adalah hubungan antara jumlah pulsa dan posisi.
Misalnya sebuah stepper drive dikonfigurasi:
1.000 pulse = 1 putaran motor
Maka:
| Pulse dari PLC | Pergerakan |
|---|---|
| 500 pulse | 0,5 putaran |
| 1.000 pulse | 1 putaran |
| 2.000 pulse | 2 putaran |
| 5.000 pulse | 5 putaran |
Dengan demikian:
Jumlah pulse ↑ → jarak/posisi gerakan ↑
Dalam aplikasi linear, hubungan tersebut dapat dikonversikan menjadi milimeter.
Misalnya:
10.000 pulse = 1.000 mm
Maka:
1 pulse = 0,1 mm
Jika PLC mengirim 5.000 pulse:
5.000 × 0,1 mm = 500 mm
Artinya motor menggerakkan mekanisme sejauh 500 mm.
2. Frekuensi Pulse Menentukan Kecepatan
Selain jumlah pulsa, PLC juga menentukan frekuensi pulsa.
Frekuensi dinyatakan dalam Hz.
Contohnya:
- 1 kHz = 1.000 pulse/second
- 10 kHz = 10.000 pulse/second
- 100 kHz = 100.000 pulse/second
Semakin tinggi frekuensi pulsa, semakin cepat pulsa dikirimkan ke drive.
Misalnya:
Frequency = 1 kHz
→ 1.000 pulse/second

Frequency = 10 kHz
→ 10.000 pulse/second

Frequency = 100 kHz
→ 100.000 pulse/second
Karena itu, secara sederhana:
Pulse count menentukan seberapa jauh motor bergerak, sedangkan pulse frequency menentukan seberapa cepat motor bergerak.
Konsep ini juga dijelaskan secara eksplisit dalam dokumentasi Siemens untuk modul PTO.
3. Pulse dan Direction
Konfigurasi yang umum digunakan adalah Pulse + Direction.
PLC

Output 1 ───────── PULSE ────────> Drive
Output 2 ───────── DIRECTION ────> Drive
Contohnya:
Direction = Forward

PULSE
 ┌─┐ ┌─┐ ┌─┐ ┌─┐
─┘ └─┘ └─┘ └─┘ └────>

Motor → → →


Direction = Reverse

PULSE
 ┌─┐ ┌─┐ ┌─┐ ┌─┐
─┘ └─┘ └─┘ └─┘ └────>

Motor ← ← ←
Level logika Direction dapat berbeda tergantung konfigurasi drive. Misalnya Logic 0 dapat digunakan sebagai forward dan Logic 1 sebagai reverse, atau sebaliknya.
Karena itu, parameter pulse mode dan direction logic harus disesuaikan dengan manual drive yang digunakan.
4. PTO Digunakan untuk Stepper dan Servo
PTO banyak digunakan untuk mengendalikan:
Stepper Motor
Stepper motor sangat umum digunakan bersama PTO karena gerakannya dapat dikendalikan berdasarkan jumlah pulsa.
Contoh:
PLC
 │
 │ Pulse + Direction
 ▼
Stepper Drive
 │
 ▼
Stepper Motor
 │
 ▼
Mechanical System
Aplikasinya antara lain:
- conveyor positioning
- linear actuator
- label machine
- cutting machine
- feeder
- packaging machine
Servo Motor
PTO juga dapat digunakan pada servo drive yang memiliki pulse command input.
PLC
 │
 │ Pulse + Direction
 ▼
Servo Drive
 │
 ▼
Servo Motor
 │
 ▼
Mechanical System
Namun perlu diperhatikan bahwa servo drive memiliki berbagai mode kontrol. Tidak semua servo harus dikendalikan menggunakan PTO. Servo modern juga dapat dikontrol melalui jaringan industrial Ethernet atau fieldbus.
5. Tidak Semua Output PLC Dapat Digunakan sebagai PTO
Ini merupakan hal yang sangat penting dalam pemilihan PLC.
Output digital biasa tidak selalu mampu menghasilkan pulsa dengan frekuensi tinggi.
PLC yang mendukung PTO biasanya menyediakan High-Speed Output (HSO) atau hardware khusus untuk menghasilkan pulsa.
Sebagai contoh, dokumentasi Siemens menjelaskan bahwa PTO menggunakan output digital yang telah ditentukan dan membutuhkan kemampuan switching berkecepatan tinggi. Pada CPU dengan relay output, output tersebut tidak dapat digunakan untuk menghasilkan pulsa PTO karena relay tidak mendukung frekuensi switching yang dibutuhkan.
Karena itu, sebelum memilih PLC, periksa:
- Apakah PLC mendukung PTO?
- Berapa jumlah channel PTO?
- Berapa maximum frequency?
- Apakah output transistor atau relay?
- Berapa tegangan output?
- Apakah membutuhkan signal board atau technology module?
- Apakah output mendukung differential signal?
Sebagai contoh, beberapa PLC menyediakan PTO pada puluhan kHz, sedangkan PLC atau technology module tertentu dapat mencapai frekuensi yang jauh lebih tinggi.
Jangan menentukan kemampuan PTO hanya berdasarkan jumlah digital output PLC.
6. PTO dan High-Speed Output
Secara sederhana:
PLC
│
├── Digital Output biasa
│      ├── Lamp
│      ├── Solenoid
│      └── Contactor
│
└── High-Speed Output
       └── PTO
             │
             ▼
        Servo / Stepper Drive
High-speed output dirancang agar dapat menghasilkan perubahan ON/OFF dalam waktu yang jauh lebih cepat dibandingkan penggunaan output digital biasa.
Rockwell Automation, misalnya, mendokumentasikan PTO sebagai fungsi pada high-speed output untuk menghasilkan pulsa stepper dan motion profile.
7. Acceleration dan Deceleration
Pada aplikasi motion control, motor biasanya tidak langsung berpindah dari 0 Hz ke frekuensi tinggi.
Contohnya:
Frequency

100 kHz |                ┌──────────────
        |             ┌──┘
        |          ┌──┘
        |       ┌──┘
        |    ┌──┘
        | ┌──┘
    0 Hz └────────────────────────────
             Time
Proses menaikkan kecepatan disebut:
Acceleration
Sedangkan proses menurunkan kecepatan disebut:
Deceleration
Profil tersebut membantu menghasilkan gerakan yang lebih halus.
Beberapa sistem PTO memungkinkan programmer menentukan jumlah pulsa yang digunakan selama acceleration dan deceleration. Dokumentasi Rockwell untuk MicroLogix, misalnya, menjelaskan PTO profile yang terdiri dari jumlah pulsa total, interval acceleration/deceleration, dan interval run.
8. Contoh Perhitungan PTO pada Conveyor
Misalkan sebuah conveyor menggunakan servo motor.
Diketahui:
- 10.000 pulse = 1 meter
- Jarak yang ingin ditempuh = 500 mm
Konversi:
500 mm = 0,5 meter
Maka jumlah pulsa:
0,5 × 10.000 = 5.000 pulse
Jadi PLC harus menghasilkan:
5.000 pulse
Misalnya frequency yang digunakan adalah 50 kHz:
PLC
 │
 │ 5.000 pulse
 │ 50 kHz
 │ Forward
 ▼
Servo Drive
 │
 ▼
Motor
 │
 ▼
Conveyor
 │
 └────── 500 mm
Dalam implementasi sebenarnya, perhitungan harus mempertimbangkan electronic gearing, encoder resolution, gearbox ratio, screw pitch, pulley diameter, dan konfigurasi drive.
9. Contoh PTO untuk Linear Axis
Misalnya sebuah motor menggerakkan ballscrew.
Diketahui:
- Ballscrew pitch = 10 mm/revolution
- Drive membutuhkan 1.000 pulse/revolution
Maka:
1.000 pulse → 10 mm
Sehingga:
1 pulse = 0,01 mm
Jika ingin bergerak 250 mm:
250 ÷ 0,01 = 25.000 pulse
PLC harus mengirim:
25.000 pulse
Dengan direction sesuai arah gerakan yang diinginkan.
10. PTO vs PWM
PTO sering disalahartikan sebagai PWM karena keduanya sama-sama menghasilkan sinyal pulsa.
Namun tujuan penggunaannya berbeda.
| PTO | PWM |
|---|---|
| Pulse Train Output | Pulse Width Modulation |
| Digunakan untuk motion/positioning | Digunakan untuk pengaturan duty cycle |
| Fokus pada jumlah & frekuensi pulsa | Fokus pada lebar pulsa/duty cycle |
| Umum untuk stepper/servo | Umum untuk dimming, heater, DC motor, dll. |
| Positioning | Power/control modulation |
Siemens membedakan PTO sebagai pulse train dengan jumlah dan frekuensi tertentu, sedangkan PWM menggunakan cycle time dan pulse width untuk menentukan duty cycle.
11. PTO vs Motion Control Berbasis Jaringan
Ada dua pendekatan umum untuk mengontrol servo.
A. PTO
PLC
 │
 │ Pulse + Direction
 ▼
Servo Drive
 │
 ▼
Motor
PTO relatif sederhana dan cocok untuk aplikasi single-axis atau positioning yang tidak terlalu kompleks.
B. Network-Based Motion Control
PLC
 │
 │ Industrial Ethernet
 ▼
Servo Drive
 │
 ▼
Motor
Teknologi seperti EtherCAT dan berbagai implementasi motion control berbasis industrial Ethernet dapat digunakan untuk aplikasi multi-axis dan sinkronisasi yang lebih kompleks.
Pada controller Micro800, misalnya, Rockwell menjelaskan penggunaan high-speed PTO untuk control axis, dengan konfigurasi seperti limits, dynamics, dan homing.
12. Contoh Aplikasi PTO di Industri
PTO dapat ditemukan pada berbagai mesin yang membutuhkan positioning.
Beberapa contohnya:
Conveyor Positioning
Mengatur conveyor agar berhenti tepat pada posisi tertentu.
Cutting Machine
Menggerakkan material ke posisi tertentu sebelum proses pemotongan.
Packaging Machine
Mengatur posisi film, kemasan, atau produk.
Pick and Place
Menggerakkan axis menuju posisi tertentu.
Labeling Machine
Mengatur posisi material atau label.
Linear Actuator
Mengubah perintah pulsa menjadi gerakan linear.
Simple CNC
Mengendalikan beberapa axis pada sistem CNC sederhana.
13. Hal yang Perlu Diperhatikan Saat Menggunakan PTO
Sebelum menggunakan PTO pada sebuah PLC, beberapa parameter perlu diperiksa.
1. Maximum PTO frequency
Pastikan frequency maksimum PLC cukup untuk aplikasi.
2. Jenis output
Periksa apakah output menggunakan transistor, relay, atau teknologi output lainnya.
3. Pulse mode
Pastikan PLC dan drive menggunakan mode yang sama, misalnya:
- Pulse/Direction
- CW/CCW
- A/B phase, jika didukung
4. Voltage level
Pastikan level tegangan output PLC sesuai dengan input drive.
5. Pulse resolution
Periksa pulse/revolution atau electronic gear pada drive.
6. Acceleration dan deceleration
Atur ramp sesuai karakteristik mekanik.
7. Homing
Untuk aplikasi positioning, pertimbangkan prosedur homing agar posisi axis dapat direferensikan.
8. Limit switch
Gunakan limit switch atau fungsi software limit untuk mencegah axis bergerak melewati batas mekanis.
Kesimpulan
Pulse Train Output (PTO) merupakan salah satu metode sederhana dan efektif untuk menghubungkan PLC dengan stepper drive atau servo drive pada aplikasi motion control.
Konsep dasarnya dapat diringkas:
Jumlah pulse → menentukan posisi/jarak
Frekuensi pulse → menentukan kecepatan
Direction → menentukan arah
Acceleration/Deceleration → menentukan karakteristik perubahan kecepatan
PTO sangat berguna untuk aplikasi seperti conveyor positioning, packaging, cutting, linear actuator, pick and place, dan berbagai aplikasi positioning lainnya.
Namun, pemilihan PLC harus memperhatikan kemampuan High-Speed Output, maximum PTO frequency, jenis output, mode pulse, serta kompatibilitas dengan servo atau stepper drive yang digunakan.